このPython関数は、
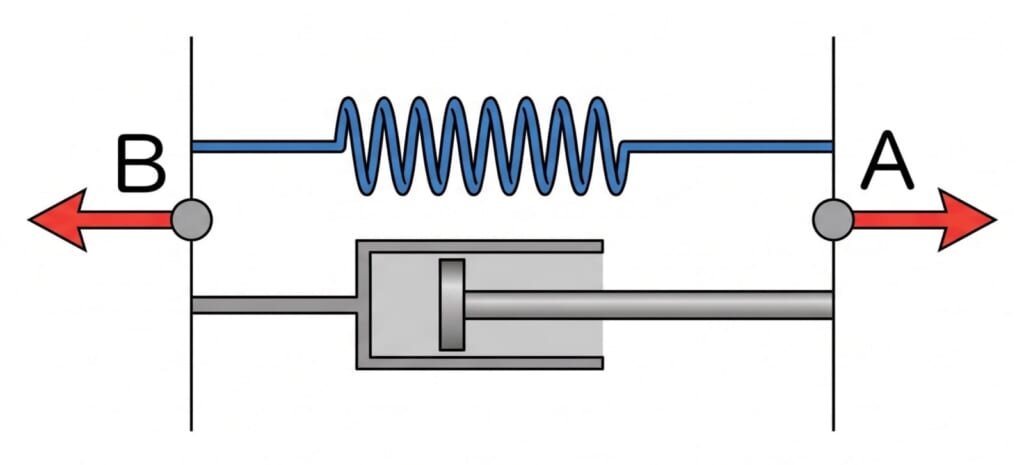
フォークトモデル を使って
2つの質点間(質点A⇔質点B)に働く、
接触力(反発力)を計算します。
任意の方向からの接触に対応し、
離れているときの反発力は0ですが、
接触すると反発力が発生します。
1次元の計算だけでなく、
NumPy配列を入力することで
多次元の計算にも自動で対応します。
📋 関数の仕様
⚠️ 単位系について
本関数の入出力は、すべて 一貫した単位系 で入力されることを前提としています。
- たとえば、SI単位系
[m, m/s, N/m, N/(m/s)]で入力すれば、出力も[N]で返ります - 関数内のコメントでは一例としてSI単位系を記載していますが、単位系が統一されていれば他の単位でも計算できます
▶ 入力
- 質点Aの現在位置 (
pos_a) - 質点Aの現在速度 (
v_a) - 質点Aの初期位置 (
pos_a_init) - 初期間隔(遊び) (
gap_init)- 初期位置間距離から接触が始まるまでの距離
- 方向によらない1つの数値(スカラー)
- 0以上、かつ初期位置間距離以下の有限値
- 省略した場合は、0.0として計算
- 質点Bの現在位置 (
pos_b)- 質点Aと同じ座標系で入力
- 省略する場合は、
v_bも省略 - 省略した場合は、基本的に0(固定点)として計算
- 省略し、かつ
pos_b_initに0以外の要素があるときは、後述のpos_b_initの項目を参照
- 質点Bの現在速度 (
v_b)- 質点Aと同じ座標系で入力
- 省略する場合は、
pos_bも省略 - 省略した場合は、0(固定点)として計算
- 質点Bの初期位置 (
pos_b_init)- 質点Aと同じ座標系で入力
- 省略した場合は、0として計算
pos_b,v_bを省略してpos_b_initのみ指定した場合、
質点Bをpos_b_initの位置に固定された点とみなして計算
このとき、pos_b_initに0以外の要素があるときは警告を出力
- 接触剛性(ばね定数) (
k)- 方向によらない1つの数値(スカラー)
- 0以上の有限値
- 省略した場合は、
1.0e+9として計算
- 接触減衰(フルダンピング時の粘性係数) (
c)- 方向によらない1つの数値(スカラー)
- 0以上の有限値
- 省略した場合は、
1.0e+4として計算
- フルダンピングに達するまでのめり込み距離 (
damp_limit)- 方向によらない1つの数値(スカラー)
- 0より大きい有限値
- 省略した場合は、
1.0e-6として計算
▶ 出力
入力した質点Aの現在位置(pos_a)と同じデータ形式(数値、1次元のNumPy配列)で出力します。
- 質点Aに働く接触力 (
f_a) - 質点Bに働く接触力 (
f_b)f_aと大きさが同じで、向きが逆(作用・反作用)
▶ 計算方法
- 初期位置間の距離から初期間隔(
gap_init)を引き、接触が始まる距離を計算 - 接触開始距離から現在位置間の距離を引き、めり込み量(干渉量)を計算
- めり込み量が0以下のとき、接触力は働かないので0
- 接触時は、質点Bから質点Aへ向かう単位法線ベクトル(反発方向)と、相対速度の法線方向成分を計算
- めり込み量に応じて減衰係数を0から
c(フルダンピング)まで線形に変化- めり込み量が
damp_limit以上でフルダンピング
- めり込み量が
calc_kelvin_voigt_force(フォークトモデル)で反発力を計算- 離脱時に引張方向(吸着方向)の力になった場合は0に補正
- 質点Aに働く力として
f_a、質点Bに働く力としてf_bを出力
具体的な計算方法は、
次のダウンロードエリアで
関数をご確認ください。
📥 ダウンロード
ご自身のコードに組み込む場合は、
以下の関数をコピーしてご使用ください。
⚠️ ご利用にあたって
本関数の利用・改変・再配布条件、および免責事項については、プライバシーポリシー・免責事項 をご確認ください。
▶ 計算関数
この関数は、次の記事で公開している関数を使って計算します。
さらに、calc_kelvin_voigt_force は次の2記事で公開している関数を使います。
- 弾性力: calc_stiffness_force|弾性力(ばねの力)の計算(多次元対応、Python関数)
- 粘性抵抗力: calc_viscous_drag|粘性抵抗力の計算(多次元対応、Python関数)
各記事の「▶ Python関数+使用例」からzipファイルを入手して展開し、pyファイル(kelvin_voigt_force.py, stiffness_force.py, viscous_drag.py)を本関数と同じフォルダに置いてください。
入力値が数値・1次元のNumPy配列の場合は、次の関数と上記の3関数があれば動作します。
- 入力値がリスト・タプルの場合や、入力値のエラーチェックを追加したい場合は、後述の内部関数もコピーしてご使用ください。
インポートするライブラリ
# NumPy配列(ndarray)を入力する場合
import numpy as np                                      # 配列計算に使用するライブラリ

# 警告を出力する場合
import warnings                                         # 警告の表示に使用する標準ライブラリ

# 別のpyファイルからインポートする関数
from kelvin_voigt_force import calc_kelvin_voigt_force # 接触時の粘弾性力の計算に使用する関数- 「別のpyファイルからインポートする関数」(およびその内部で使う
calc_stiffness_force,calc_viscous_drag)を、次の関数と同じファイルにコピーして使うこともできます。
この場合、from ... import ...の行は不要です
関数
def calc_contact_force(pos_a, v_a, pos_a_init, gap_init=0.0,
                       pos_b=None, v_b=None, pos_b_init=None,
                       k=1.0e+9, c=1.0e+4, damp_limit=1.0e-6):

    """
    ばね・ダンパ(フォークトモデル)に基づく接触力の計算(任意の方向からの接触・等方性・多次元対応)
    接触時の粘弾性力の計算には calc_kelvin_voigt_force を使用する
    Args:
        pos_a      : float | tuple[float] | list[float] | ndarray         質点Aの現在位置 [m](有限値)
        v_a        : float | tuple[float] | list[float] | ndarray         質点Aの現在速度 [m/s](有限値)
        pos_a_init : float | tuple[float] | list[float] | ndarray         質点Aの初期位置 [m](有限値)
        gap_init   : float                                                初期位置間距離から接触が始まるまでの距離(初期間隔・遊び) [m] (>= 0, 初期距離以下, 有限値、省略時は0.0)
        pos_b      : float | tuple[float] | list[float] | ndarray | None  質点Bの現在位置 [m](有限値、省略時は0(固定点)。pos_b_initのみ指定した場合はpos_b_initの位置に固定)
        v_b        : float | tuple[float] | list[float] | ndarray | None  質点Bの現在速度 [m/s](有限値、省略時は0(固定点))
        pos_b_init : float | tuple[float] | list[float] | ndarray | None  質点Bの初期位置 [m](有限値、省略時は0)
        k          : float                                                接触剛性(ばね定数) [N/m] (>= 0, 有限値、省略時は1.0e+9)
        c          : float                                                接触減衰(フルダンピング時の粘性係数) [N・s/m] (>= 0, 有限値、省略時は1.0e+4)
        damp_limit : float                                                フルダンピングに達するまでのめり込み距離 [m] (> 0, 有限値、省略時は1.0e-6)
        ※ 質点Bの各引数を指定する場合は、必ず質点Aと同一の座標系で入力してください。
        ※ ndarray は1次元配列(例:np.array([1.0, 2.0]))で指定してください。
        ※ 各要素が各成分(x, y, z)に対応します。
        ※ 0次元配列(例:np.array(1.0))はスカラーとして扱います。
        ※ 本関数のみを単体で使用する場合は、float または ndarray のみ対応します。
        ※ list・tuple を使う場合や、入力値のエラーチェックを行う場合は、次の内部関数も必要です。
           ・_to_array_1dsim_com        : 入力値(数値・list・tuple・ndarray)を1次元ndarrayに変換
           ・_validate_values_1dsim_com : 配列内の各要素が実数・有限値・指定範囲内であるか確認
           ・_format_output_1dsim_com   : 計算結果の桁あふれを確認し、基準入力と同じ形式に変換
    Returns:
        f_a : float | tuple[float] | list[float] | ndarray  質点Aに働く接触力 [N]
        f_b : float | tuple[float] | list[float] | ndarray  質点Bに働く接触力 [N]
        ※ いずれも pos_a と同じ形式(float / tuple / list / ndarray)で返します。
    Raises:
        TypeError  : 各引数の要素が実数でない場合、スカラー引数(gap_init, k, c, damp_limit)に配列等を渡した場合、
                     またはベクトル引数に数値・list・tuple・ndarray 以外を渡した場合
        ValueError : gap_init, k, c が0以上の有限値でない場合、damp_limit が正の有限値でない場合、
                     gap_init が初期位置間距離を超えている場合、各引数が有限値でない場合、
                     ベクトル引数に2次元以上の ndarray を渡した場合、ベクトル引数の要素数が不一致・空の場合、
                     pos_b と v_b の片方のみを指定した場合、または計算結果が桁あふれした場合
        ※ 接触力の計算過程(calc_kelvin_voigt_force の内部)で桁あふれした場合は、エラーメッセージの先頭に内部の関数名が表示されます。
    Warns:
        UserWarning    : pos_b, v_b を省略して pos_b_init のみを指定した場合(質点Bを pos_b_init の位置に固定された点として計算します。pos_b_init がすべて0の場合は出しません)
        RuntimeWarning : 接触時に質点AとBの現在座標と速度が完全に一致し、反発方向(法線ベクトル)が特定できない場合(接触力を0とします)

    ========================================================
    Copyright (c) 2026 1Dsim.com

    本関数の利用・改変・再配布の条件は、
    1Dsim.com の「プライバシーポリシー・免責事項」
    (https://www.1dsim.com/privacy-policy/)に従います。
    このCopyright表記は削除しないでください。
    ========================================================
    """

    # エラーメッセージの先頭に表示する関数名を定義
    func_name = "calc_contact_force"

    # 1次元ndarray(またはスカラー値)同士の内積を計算するローカル関数
    def _dot(a, b):
        # 要素ごとの積を計算します。
        prod = a * b
        # 1次元配列の場合は全成分の和(内積)を返し、スカラー値の場合はそのまま返します。
        return sum(prod) if getattr(prod, "ndim", 0) > 0 else prod

    # --- 1. 計算準備と入力値の妥当性チェック ---
    # pos_bとv_bの片方だけが省略され、「固定点なのに動いている」などの矛盾状態になるのを防ぎます。
    if (pos_b is None) != (v_b is None):
        raise ValueError(f"{func_name}: pos_bとv_bは両方指定するか、両方省略する必要があります。")

    # pos_b, v_b を省略して pos_b_init のみが指定された場合、そのままでは
    # 「質点Bが pos_b_init から 0 へ動いた」と扱われ、初期距離と現在距離の基準がずれてしまいます。
    # これを防ぐため、質点Bは初期位置から動いていない(pos_b = pos_b_init)とみなします。
    is_fixed_b_at_init = (pos_b is None and pos_b_init is not None)
    if is_fixed_b_at_init:
        pos_b = pos_b_init

    # 内部関数(_to_array_1dsim_com)が定義されている場合は、入力形式の変換を行います。
    if "_to_array_1dsim_com" in globals():
        # numpyの数値(np.float64 など)や0次元ndarrayが渡された場合は、計算結果に混ざらないようPythonの数値に変換します。
        gap_init_calc   = gap_init.item() if getattr(gap_init, "ndim", None) == 0 else gap_init
        k_calc          = k.item() if getattr(k, "ndim", None) == 0 else k
        c_calc          = c.item() if getattr(c, "ndim", None) == 0 else c
        damp_limit_calc = damp_limit.item() if getattr(damp_limit, "ndim", None) == 0 else damp_limit

        # 入力の形式(数値・list・tuple・ndarray)にかかわらず同じ数式で計算できるよう、
        # ベクトル引数をすべて1次元ndarrayに変換します。
        pos_a_calc      = _to_array_1dsim_com(pos_a, func_name)
        v_a_calc        = _to_array_1dsim_com(v_a, func_name)
        pos_a_init_calc = _to_array_1dsim_com(pos_a_init, func_name)

        # 省略された引数は、0とみなします(pos_aの要素数に合わせます)。
        dim      = len(pos_a_calc)
        zero_vec = np.array([0.0] * dim, dtype=object)
        ones_vec = np.array([1.0] * dim, dtype=object)
        pos_b_calc      = zero_vec if pos_b is None else _to_array_1dsim_com(pos_b, func_name)
        v_b_calc        = zero_vec if v_b is None else _to_array_1dsim_com(v_b, func_name)
        pos_b_init_calc = zero_vec if pos_b_init is None else _to_array_1dsim_com(pos_b_init, func_name)

        # 位置・速度の要素数(成分の数)が揃っているか確認します。
        if not (len(v_a_calc) == len(pos_a_init_calc) == len(pos_b_calc) == len(v_b_calc) == len(pos_b_init_calc) == dim):
            raise ValueError(f"{func_name}: 位置・速度の要素数が一致していません。")

        # 要素数0(空のリストなど)では計算対象がないため、エラーとします。
        if dim == 0:
            raise ValueError(f"{func_name}: 入力値が空です。")
    else:
        # _to_array_1dsim_com を使用しない場合は、変換を行わず、数値またはndarrayとしてそのまま計算します。
        # (+ 0.0 により、整数型のndarrayが入力された場合でもfloat型に変換し、常に浮動小数点数で計算します)
        gap_init_calc   = gap_init + 0.0
        k_calc          = k + 0.0
        c_calc          = c + 0.0
        damp_limit_calc = damp_limit + 0.0

        pos_a_calc      = pos_a + 0.0
        v_a_calc        = v_a + 0.0
        pos_a_init_calc = pos_a_init + 0.0

        # pos_a_calc と同じ形式(数値またはndarray)の0と1を用意します。
        zero_vec        = pos_a_calc * 0.0 + 0.0
        ones_vec        = zero_vec + 1.0

        pos_b_calc      = zero_vec if pos_b is None else pos_b + 0.0
        v_b_calc        = zero_vec if v_b is None else v_b + 0.0
        pos_b_init_calc = zero_vec if pos_b_init is None else pos_b_init + 0.0

    # 内部関数(_validate_values_1dsim_com)が定義されている場合は、入力値の妥当性チェックを行います。
    if "_validate_values_1dsim_com" in globals():
        # 初期間隔gap_init・接触剛性k・接触減衰c・フルダンピング距離damp_limitが実数であるか確認します。
        # (boolは True=1 として計算が通ってしまうため、明示的に除外します)
        for name, val in (
            ("初期間隔gap_init", gap_init_calc),
            ("接触剛性k", k_calc),
            ("接触減衰c", c_calc),
            ("フルダンピング距離damp_limit", damp_limit_calc),
        ):
            if isinstance(val, bool) or not isinstance(val, numbers.Real):
                raise TypeError(f"{func_name}: {name}は実数(スカラー)で指定してください。")

        # 範囲外の値・無限大・NaNを除外します。
        if not (0 <= gap_init_calc < float("inf")):
            raise ValueError(f"{func_name}: 初期間隔gap_initは0以上の有限の値である必要があります。")
        if not (0 <= k_calc < float("inf")):
            raise ValueError(f"{func_name}: 接触剛性kは0以上の有限の値である必要があります。")
        if not (0 <= c_calc < float("inf")):
            raise ValueError(f"{func_name}: 接触減衰cは0以上の有限の値である必要があります。")
        if not (0 < damp_limit_calc < float("inf")):
            raise ValueError(f"{func_name}: フルダンピング距離damp_limitは0より大きい有限の値である必要があります。")

        # 位置・速度の各要素が実数・有限値であるか確認します(省略された引数は除く)。
        for arr in (pos_a, v_a, pos_a_init, pos_b, v_b, pos_b_init):
            if arr is not None:
                _validate_values_1dsim_com(arr, func_name, "位置・速度")

    # --- 2. 接触開始距離の計算 ---
    # 初期位置間の相対位置ベクトルとユークリッド距離(初期距離)を計算します [m]
    r_init = pos_a_init_calc - pos_b_init_calc
    d_init = _dot(r_init, r_init) ** 0.5

    # 初期距離の計算で桁あふれ(オーバーフロー)していないか確認します。
    if not (d_init < float("inf")):
        raise ValueError(f"{func_name}: 計算結果が桁あふれしました。入力値の大きさを確認してください。")

    # 初期間隔が初期距離を超えている場合、接触開始距離が負になり物理的に矛盾するため、エラーとします。
    if gap_init_calc > d_init:
        raise ValueError(f"{func_name}: 初期間隔gap_initが初期位置間の距離を超えています(物理的に矛盾した設定です)。")

    # 初期距離から初期間隔(遊び)を引くことで、接触が始まる距離を計算します [m]
    d_contact = d_init - gap_init_calc

    # --- 3. 接触判定と接触力の計算 ---
    # 現在位置間の相対位置ベクトルとユークリッド距離(現在距離)を計算します [m]
    r_curr = pos_a_calc - pos_b_calc
    d_curr = _dot(r_curr, r_curr) ** 0.5

    # 現在距離の計算で桁あふれ(オーバーフロー)していないか確認します。
    if not (d_curr < float("inf")):
        raise ValueError(f"{func_name}: 計算結果が桁あふれしました。入力値の大きさを確認してください。")

    # 接触開始距離から現在距離を引くことで、めり込み量を計算します [m]
    penetration = d_contact - d_curr

    # めり込み量が0より大きい場合(接触している場合)のみ、接触力を計算します。
    if penetration > 0.0:
        # 質点Aと質点Bの相対速度を計算します [m/s]
        v_rel = v_a_calc - v_b_calc

        # 質点Bから質点Aへ向かう単位法線ベクトル(反発方向)を計算します [-]
        if d_curr > 0.0:
            n = r_curr / d_curr
        else:
            # 質点AとBの現在位置が完全に重なり(d_curr == 0)、位置から法線ベクトルを計算できない場合は、
            # 相対速度の向きから反発方向を判定するため、まず相対速度の大きさを計算します [m/s]
            v_norm = _dot(v_rel, v_rel) ** 0.5
            if not (v_norm < float("inf")):
                raise ValueError(f"{func_name}: 計算結果が桁あふれしました。入力値の大きさを確認してください。")

            if v_norm > 0.0:
                # 相対速度がある場合は、相対速度の逆向きを反発方向(法線ベクトル)とします [-]
                n = -v_rel / v_norm
            else:
                # 現在位置と速度がともに完全一致している場合は、反発方向が特定できないため警告を出し、
                # 法線ベクトルを0(接触力0)とします。
                if "warnings" in globals():
                    warnings.warn(
                        f"{func_name}: 質点AとBの現在座標と速度が完全に一致したため、反発方向を計算できません。"
                        "暫定的に接触力を0とします。接触パラメータを見直してください。",
                        RuntimeWarning,
                        stacklevel=2,  # 警告の発生箇所として、この関数の呼び出し元の行を表示します
                    )
                n = zero_vec

        # 高速接触時の不連続な減衰力(衝撃)を防ぐため、
        # めり込み量に応じて減衰係数を0からフルダンピング(c_calc)まで線形に変化させます [N・s/m]
        damping_factor = min(1.0, penetration / damp_limit_calc)
        c_effective    = c_calc * damping_factor

        # 外部関数(calc_kelvin_voigt_force)の要素数に合わせるため、
        # スカラーの剛性・減衰係数を各成分に等しく拡張(等方性)します。
        k_iso = ones_vec * k_calc
        c_iso = ones_vec * c_effective

        # 横滑りによる不要な粘性力(接線方向のブレーキ)を防ぐため、
        # 相対速度と法線ベクトルの内積から「法線方向の速度成分」のみを抽出します [m/s]
        v_rel_n_scalar = _dot(v_rel, n)
        if not (-float("inf") < v_rel_n_scalar < float("inf")):
            raise ValueError(f"{func_name}: 計算結果が桁あふれしました。入力値の大きさを確認してください。")
        v_rel_n_vec = v_rel_n_scalar * n

        # 質点Bを基準(位置0・速度0)とし、質点Aが法線と逆向きにめり込み量(penetration)だけ
        # 押し込まれた相対的な仮想状態(位置 [m]・速度 [m/s])を作成します。
        pos_v_a = -penetration * n
        v_rel_a = v_rel_n_vec
        pos_v_b = zero_vec
        v_rel_b = zero_vec

        # 等方性に拡張した剛性・減衰係数と仮想状態を calc_kelvin_voigt_force に渡し、反発力を計算します [N]
        f_a_res, f_b_res = calc_kelvin_voigt_force(k_iso, c_iso, pos_v_a, v_rel_a, pos_b=pos_v_b, v_b=v_rel_b)

        # 離脱時に粘性項によって引張力(吸着する向きの力)が生じないよう、
        # 計算された力ベクトルと法線ベクトルの内積から、力の向きを確認します [N]
        force_n = _dot(f_a_res, n)
        if not (-float("inf") < force_n < float("inf")):
            raise ValueError(f"{func_name}: 計算結果が桁あふれしました。入力値の大きさを確認してください。")

        # 内積が負(引張方向)になった場合は力を0とし、正(反発方向)の場合のみそのまま採用します [N]
        # (+ 0.0 により、力が0のとき -0.0 ではなく 0.0 を返します)
        if force_n < 0.0:
            f_a = zero_vec + 0.0
            f_b = zero_vec + 0.0
        else:
            f_a = f_a_res + 0.0
            f_b = f_b_res + 0.0
    else:
        # 非接触(めり込み量が0以下)の場合は、接触力を0とします [N]
        # (+ 0.0 により、-0.0 ではなく 0.0 を返します)
        f_a = zero_vec + 0.0
        f_b = zero_vec + 0.0

    # --- 4. 出力形式の調整 ---
    # 出力形式は pos_a の形式(型)のみで決定します。
    # 内部関数(_format_output_1dsim_com)が定義されている場合は、桁あふれを確認し、pos_a と同じ形式に変換します。
    if "_format_output_1dsim_com" in globals():
        f_a, f_b = _format_output_1dsim_com(pos_a, func_name, f_a, f_b)

    # すべてのエラーチェックが完了した後に、
    # pos_b, v_b を省略して pos_b_init(0以外)のみが指定されていた場合は警告を出します。
    # (pos_b_init がすべて0の場合は置き換えても結果が変わらないため、警告は出しません)
    if "warnings" in globals() and is_fixed_b_at_init:
        # _to_array_1dsim_com の有無にかかわらず判定できるよう、pos_b_init の各要素をリストに取り出します。
        raw_b_init = pos_b_init.tolist() if hasattr(pos_b_init, "tolist") else pos_b_init
        b_init_vals = raw_b_init if isinstance(raw_b_init, (list, tuple)) else [raw_b_init]
        if any(x != 0 for x in b_init_vals):
            warnings.warn(
                f"{func_name}: pos_b, v_bを省略してpos_b_initのみが指定されたため、"
                "質点Bをpos_b_initの位置に固定された点(pos_b = pos_b_init)として計算します。",
                stacklevel=2,  # 警告の発生箇所として、この関数の呼び出し元の行を表示します
            )

    # 計算結果を返します(_format_output_1dsim_com を使用しない場合は、数値またはndarrayのまま返ります)。
    return f_a, f_b
▶ 内部関数①
計算関数にリスト・タプルを入力したいときは、
1次元のNumPy配列へ変換するために
この関数をコピーしてご使用ください。
- 計算関数と同じファイル内にコピーするだけで、計算関数に認識されて使用されます。
インポートするライブラリ
import numbers      # 数値型の判定に使用する標準ライブラリ
import numpy as np  # 配列計算に使用するライブラリ
関数
def _to_array_1dsim_com(val, func_name):
    """入力値(数値・list・tuple・ndarray)を、成分ごとに分けた1次元ndarrayに変換する内部関数"""
    # 例:5.0 → array([5.0])、(1.0, 2.0) → array([1.0, 2.0])、np.array([1.0, 2.0]) → array([1.0, 2.0])
    # 上記以外の型(文字列・集合・辞書・range・pandas.Series など)は受け付けません。
    # (受け付けると出力形式を正しく判定できず、結果の一部が失われるため)

    if isinstance(val, np.ndarray):
        # 2次元以上のndarrayは、各要素を成分(x, y, z)として扱えないため受け付けません。
        if val.ndim > 1:
            raise ValueError(f"{func_name}: ndarrayは1次元配列で指定してください(入力は{val.ndim}次元です)。")
        # 0次元のndarray(np.array(1.0) など)は、中の数値を取り出して要素1つのリストにします。
        if val.ndim == 0:
            raw_list = [val.item()]
        else:
            # 1次元のndarrayは、要素を順に並べたリストに取り出します。
            # (tolist() により、各要素は numpy の数値(np.float64 など)ではなく Python の数値になります)
            raw_list = val.tolist()

    # list・tupleは、要素を順に並べたリストに取り出します。
    elif isinstance(val, (list, tuple)):
        # numpyの数値(np.float64 など)が含まれる場合は、Pythonの数値に変換してから格納します。
        raw_list = [x.item() if getattr(x, "ndim", None) == 0 else x for x in val]

    # 数値(スカラー)は要素1つのリストにします。
    elif isinstance(val, numbers.Number):
        # numpyの数値(np.float64 など)は、Pythonの数値に変換してから格納します。
        if getattr(val, "ndim", None) == 0:
            raw_list = [val.item()]
        else:
            raw_list = [val]

    # 上記のいずれにも当てはまらない型はエラーとします。
    else:
        raise TypeError(f"{func_name}: {type(val).__name__}型は入力できません。数値、list、tuple、ndarrayを使用してください。")

    # 各要素の型(boolなど)を保持したまま要素ごとの四則演算ができるよう、object型の1次元ndarrayとして返します。
    return np.array(raw_list, dtype=object)
▶ 内部関数②
計算関数に入力される値が
実数や有限値であるか確認したいときは、
この関数をコピーしてご使用ください。
- 計算関数と同じファイル内にコピーするだけで、計算関数に認識されて使用されます。
インポートするライブラリ
import numbers # 数値型の判定に使用する標準ライブラリ関数
def _validate_values_1dsim_com(arr, func_name, label, min_val=None, include_min=True):
    """配列や数値の各要素が実数・有限値であり、指定された範囲内にあるか確認する内部関数"""
    # 2次元以上のndarrayを除外(_to_array_1dsim_com を使用しない場合の対策)
    if getattr(arr, "ndim", 0) > 1:
        raise ValueError(
            f"{func_name}:"
            f" ndarrayは1次元配列で指定してください(入力は{arr.ndim}次元です)。"
        )

    # _to_array_1dsim_com を使用しない場合(スカラー値や0次元ndarrayが渡された場合)でも
    # 同じループで判定できるよう、要素を並べたリストに取り出します。
    raw_vals = arr.tolist() if hasattr(arr, "tolist") else arr
    vals = raw_vals if isinstance(raw_vals, (list, tuple)) else [raw_vals]

    for v_val in vals:
        # list・tuple内に0次元のndarrayやnumpyの数値(np.float64 など)が含まれる場合は、Pythonの数値に変換します。
        if getattr(v_val, "ndim", None) == 0:
            v_val = v_val.item()

        # 各要素が実数であるか確認します。
        # (True/False は 1/0 として計算できてしまうため、bool型は明示的に除外します)
        if isinstance(v_val, bool) or not isinstance(v_val, numbers.Real):
            raise TypeError(f"{func_name}: {label}の各要素は実数で指定してください。")

        # 下限値の指定がない場合は、無限大・NaNのみを除外します。
        # (NaN は大小比較の結果が常に False になるため、この1つの条件で無限大と一緒に検出できます)
        if min_val is None:
            if not (-float("inf") < v_val < float("inf")):
                raise ValueError(f"{func_name}: {label}は有限の値である必要があります。")
        # 下限値を含む場合(min_val 以上)
        elif include_min:
            if not (min_val <= v_val < float("inf")):
                raise ValueError(f"{func_name}: {label}は{min_val}以上の有限の値である必要があります。")
        # 下限値を含まない場合(min_val より大きい)
        else:
            if not (min_val < v_val < float("inf")):
                raise ValueError(f"{func_name}: {label}は{min_val}より大きい有限の値である必要があります。")
▶ 内部関数③
計算結果の桁あふれを確認したり、
リスト・タプルで入力した計算結果を
リスト・タプルで出力したいときは、
この関数をコピーしてご使用ください。
- 計算関数と同じファイル内にコピーするだけで、計算関数に認識されて使用されます。
インポートするライブラリ
import numpy as np # 配列計算に使用するライブラリ関数
def _format_output_1dsim_com(ref_input, func_name, *result_arrays):
    """計算結果の桁あふれを確認し、基準入力(ref_input)と同じ形式に変換して返す内部関数"""
    # _to_array_1dsim_com を使用しない場合(計算結果がスカラー値や0次元ndarrayの場合)でも
    # 同じ処理で変換できるよう、各計算結果を要素のリストに統一します。
    result_lists = []
    for arr in result_arrays:
        raw_vals = arr.tolist() if hasattr(arr, "tolist") else arr
        result_lists.append(raw_vals if isinstance(raw_vals, list) else [raw_vals])

    # 入力値が有限でも、値が極端に大きいと計算の途中で桁あふれ(オーバーフロー)し、
    # 結果が無限大やNaNになるため、エラーとします。
    for vals in result_lists:
        for res_val in vals:
            if not (-float("inf") < res_val < float("inf")):
                raise ValueError(f"{func_name}: 計算結果が桁あふれしました。入力値の大きさを確認してください。")

    # 基準入力がスカラー値(または0次元ndarray)なのに、計算結果が複数要素になっている場合は、
    # 結果の一部が失われてしまうため、エラーとします。
    # (_to_array_1dsim_com を使用しない場合に、スカラー値とndarrayが混在していると、ここで検出されます)
    ref_is_scalar = not isinstance(ref_input, (list, tuple)) and getattr(ref_input, "ndim", 0) != 1
    if ref_is_scalar and any(len(vals) != 1 for vals in result_lists):
        raise ValueError(f"{func_name}: 入力値の要素数が一致していません。")

    # 出力形式は ref_input の形式(型)のみで決定します。
    if isinstance(ref_input, np.ndarray):
        # 0次元のndarrayで入力された場合は、0次元のndarrayで返します。
        if ref_input.ndim == 0:
            res = tuple(np.array(vals[0]) for vals in result_lists)
        else:
            res = tuple(np.array(vals) for vals in result_lists)
    elif isinstance(ref_input, list):
        res = tuple(vals for vals in result_lists)
    elif isinstance(ref_input, tuple):
        res = tuple(tuple(vals) for vals in result_lists)
    else:
        # スカラー値(数値など)で入力された場合
        res = tuple(vals[0] for vals in result_lists)

    return res[0] if len(res) == 1 else res
▶ 使用例
前述の計算関数を使って
動作を確認するためのテストコードです。
1次元も多次元も、
入力の形式に合わせて
正しく計算できていることが分かります。
# ===== 1次元のテスト(スカラー入力) =====
res_1d = calc_contact_force(0.02, -0.5, 0.05, 0.02, k=100.0, c=10.0, damp_limit=0.005)
print("1D Result:", res_1d, "\n")

# ===== 多次元のテスト(ndarray入力) =====
res_nd = calc_contact_force(
    np.array([2.0, 3.0]), np.array([1.0, -1.0]), np.array([0.0, 5.0]), 1.0,
    pos_b=np.array([2.5, 2.5]), v_b=np.array([-1.0, 1.0]), pos_b_init=np.array([5.0, 0.0]),
    k=50.0, c=5.0, damp_limit=1.0
)
print("ndarray Result:", res_nd)
▶ Python関数+使用例
先ほどの関数を
すぐに実行できるようにまとめました。
質点Aの位置と接触力の関係を描くグラフ付きです。
よろしければご活用ください!
- zipに同梱している
kelvin_voigt_force.py,stiffness_force.py,viscous_drag.pyは、更新前のバージョンの可能性があります。 - 最新版は、calc_kelvin_voigt_force、calc_stiffness_force、calc_viscous_drag の各記事からご入手ください。
☕ ちょっとした小話
接触による力を
シンプルに求めるとき、
「ばね」で反発力を、
「粘性抵抗」で減衰力を
計算します。
接触の力を数式化できれば、
こんな👇エアホッケーの動きも
しっかりシミュレーションできます。
しかし、
衝突のように
激しい接触を扱うときは、
注意が必要です。
衝突の力は、
一瞬では全体へ伝わりません。
音速の波となって
物体内部を行ったり
はね返って来たりします。
これを、応力伝播 といいます。
このあたりのマニアックなお話は、
またいずれ!
🔗 こんな記事も書いてます
- ここで紹介した関数を使った記事を作成したら追記する予定です。
最後までお読みいただき
ありがとうございます!🙇♂️
少しでも参考になりましたら、
SNSでシェアしていただけると
次の記事を作成する励みになります!